1998年に撮影されたスキャンプリントには、見た瞬間に懐かしさを覚える実家のキッチンが写っていても、デジタルファイル自体は撮影場所を何も知りません。AirDropで転送したファイル、WhatsAppから保存した画像、GPSを搭載しないCanon・Nikon・Sony・Fujifilmのカメラからのインポートでも、同じ問題が生じます。ローカル写真処理は、ライブラリをデバイス外に持ち出すことなく、この「場所の空白」を補います。
個人の写真ライブラリにとって、位置情報のメタデータは些細な管理上の詳細ではありません。特定の旅行で撮ったすべての写真を探し出したり、古い家族の出来事を時系列で整理したり、数年をまたいで撮影された似た場面を区別したりするうえで、欠かせない情報です。しかし、位置情報を補完する作業には慎重さが求められます。ピンを一つ打つだけで写真を見つけやすくなる一方で、誤った記憶を静かに作り上げてしまうリスクもあります。
ローカル写真処理とは何か
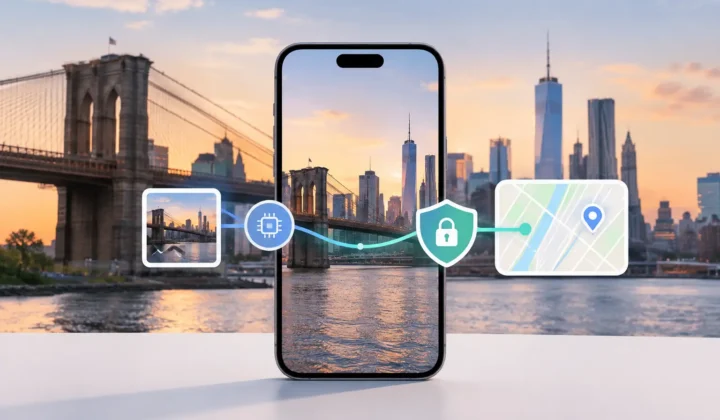
ローカル写真処理とは、分析と編集の提案をリモートサーバーではなく、お手元のiPhone・iPad・Mac上で完結させることです。写真が外部システムにアップロードされて検査・分類・保管されることはなく、作業を始めるためにアカウントを作る必要もなく、ライブラリと結果の間にネットワーク経由の処理工程が入ることもありません。
この違いは、長年にわたって蓄積した大規模なライブラリで特に重要です。写真には顔、自宅、子どもたちの姿、旅行の記録、書類、汎用サービスには送りたくない瞬間が含まれています。クラウドサービスがセキュリティ面で丁寧な約束をしていても、ライブラリを外部に送ることで依存関係が生まれます。保存ポリシー、アカウントのセキュリティ、事業上の判断、そしてデータがどこかに複製されるという事実です。
ローカル処理だからといって、アプリがより正確な判断を下せるとは限りません。プライバシーと精度は別々の要件です。信頼できるワークフローには両方が必要です。画像はデバイス上に留まり、なおかつソフトウェアは得られた証拠で何が確認でき、何が確認できないかを正直に伝えます。
位置情報の推定には証拠が必要、楽観論ではなく
もっとも有力な証拠は、すでにライブラリの中にあることが多いです。たとえば、geotag済みの2枚の写真の間に挟まれた未タグの写真を考えてみましょう。午後2時03分に博物館で撮影した写真と、同じ博物館で2時07分に撮影した写真があれば、2時05分の未タグ写真に対してその場所を推定する根拠は十分にあります。
では、間隔を変えてみましょう。既知の写真が6時間離れていて、片方がシカゴ、もう片方がミルウォーキーで撮影されていた場合、その間にある未タグの写真をどちらかの場所に割り当てるのは根拠に欠けます。その間に立ち寄った場所はいくつもあり得ますし、移動ルートも複数考えられます。移動中に何かを撮った可能性もあります。正しいシステムは、タイムラインが曖昧になりすぎていることを認識しなければなりません。
これが推定と推測の違いです。推定は、近接するタイムスタンプ、既知の座標、グループのパターン、移動の現実的な限界を活用します。推測は、空のメタデータフィールドを「必ず何かで埋めなければならない問題」として扱います。
Photo Geotagはこの区別を中心に設計されています。位置情報を持つ写真に囲まれた未タグ画像をスキャンし、確認用にgroupedされた提案を表示します。証拠が十分な場合、その提案は役に立ちます。証拠が不十分な場合、アプリは確信を作り出しません。根拠のない自信満々のピンは表示しません。
提案は編集ではない
提案された位置情報は、確認するまで提案のまま表示されます。これにより、分析と変更の間に必要な線引きが保たれます。timeline barを確認し、前後のanchor写真を見て、時間差の大きさを把握し、提案された場所が記憶と一致するかどうかを判断できます。
この確認ステップは、家族のアーカイブで特に重要です。スキャンプリントのシーケンスには、日付が日単位またはおおよその時期しか記録されていないものがあります。日付が一つ誤っているだけで、近くにある画像が関連しているように見えてしまうことがあります。また、旅行写真には撮影の合間に長い休憩があったり、ホテル間の移動があったり、タイムゾーンの変更があったりと、一見明確に見えるものを複雑にする要素があります。
優れたインターフェースは、確信の度合いをわかりやすく伝えます。高い確信度の提案と低い可能性のものが同じ見た目では困りますし、Uncertainのケースはスキップや編集を簡単に行えるようにすべきです。色分けされた確信度とtimeline barのスケールは装飾ではありません。4分の差と6時間の差を異なるものとして判断する助けになります。
カメラの時計が結果を左右する
専用カメラには固有の問題があります。撮影タイムスタンプは正確でも、GPS座標が記録されていないことがあります。camera clock offsetがなければ、同じ日にiPhoneで撮影した位置情報付き写真と時刻が揃います。しかし1時間、1日、あるいは複数のタイムゾーン分ずれていると、本来は有効な証拠がタイムラインの誤った箇所を指してしまいます。
だからこそ、clock correctionは本格的なgeotagワークフローの一部であるべきです。すべてのデバイスが同じ時刻を記録していたと仮定するのではなく、想定されるoffsetを検出する必要があります。camera clock offsetが位置提案に影響を与える前に、調整内容を確認できることが重要です。
複数のカメラが混在するライブラリに万能の答えはありません。ある午後だけカメラを使った場合は、シンプルな補正で済むかもしれません。複数のボディから数年分のファイルをインポートしている場合は、ボディごとに別々のoffset、不正確なタイムスタンプ、近くに信頼できるiPhone写真がない期間が存在することもあります。この場合に適した対応は、一貫性を無理に押し付けることではありません。証拠が十分なgroupを特定し、残りは手動での位置設定に開放しておくことです。
不足している位置情報を補完するための安全なワークフロー
もっとも明確なアプローチは、スキャン・確認・Applyの3段階です。
スキャンの段階では、アプリが位置メタデータのない写真を特定し、timeline bar上での位置を検討します。各画像を独立したファイルとして扱うのではなく、anchorとして機能できる近隣の写真を探します。関連する候補をgroupにまとめることで、同じ合理的な場所を1枚ずつ承認する煩わしさを防ぎます。
確認の段階では、証拠を検討します。提案された位置情報、前後のanchor写真、タイムスタンプの間隔、確信度の状態を確認します。既知の2つの市内の場所の間にあるレストランでの写真をカバーするgroupであれば、提案は合理的かもしれません。1日分の移動にまたがるgroupであれば、手動調整か、むしろ編集しない選択が誠実な判断と言えます。
Applyの段階では、確認済みの変更のみがライブラリに書き込まれます。このステップは意図的に行い、write journalに記録すべきです。編集内容を把握してUndoできることが重要です。よく検討した判断も、後から新しい情報によって修正が必要になることがあります。古い旅程表、家族の記憶、あるいは正確にgeotagされた写真セットの新規インポートが、その例です。
ローカル処理が守るのはプライバシーだけではない
デバイス上で処理を完結させることはプライバシー上のメリットとして語られることが多く、実際にそうです。しかし同時に、ライブラリとの持続的な関係を支えることにもなります。個人の歴史を整理できる能力は、第三者のサービスにアカウントを維持し続けることや、リモート分析の完了を待つことに依存すべきではありません。
責任の境界も明確になります。アプリは作業に必要なメタデータと関係性を検査し、過去についての提案が正確と言えるかどうかを判断するのはお手元の判断に委ねられます。これは、静かな自動化に任せるよりも優れた写真整理のモデルです。
すべての欠けたピンを補完すべきとは限りません。信頼できる時間的な近隣写真がない写真もあれば、camera clock offsetを調整できないカメラもあり、正確に記録する価値のない場所もあります。そのような写真を未tagsのまま残すことは、プロセスの失敗ではありません。得られた証拠を正確に反映した結果です。
写真ライブラリは記録であり、どんな代償を払っても完成させるべきデータセットではありません。ローカルで処理し、意味のある提案を一つひとつ確認し、確信が得られていない部分にはUncertainをそのまま残しましょう。