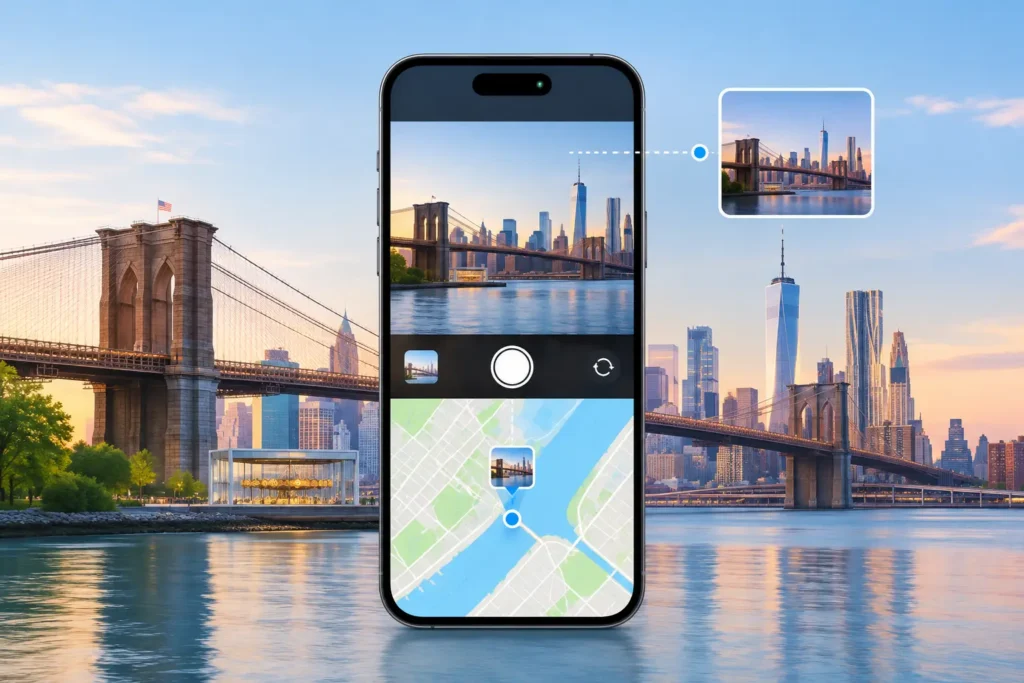
Uma câmara pode registar a imagem certa no momento errado. Se o seu relógio estiver desfasado do telemóvel por alguns minutos, horas ou dias, cruzar os ficheiros sem GPS com o resto da biblioteca torna-se pouco fiável. A correção do camera clock offset resolve esse desfasamento antes de propor uma localização. O objetivo não é fazer aparecer um pin no mapa para cada imagem. É determinar se os timestamps e as fotografias geotagged próximas sustentam uma colocação em que se possa confiar.
Isto é especialmente relevante após uma viagem, um evento familiar ou uma grande importação de arquivo. As fotos do iPhone podem mostrar onde decorreu o dia, enquanto as imagens de uma câmara Canon, Nikon, Sony ou Fujifilm registam os mesmos momentos sem GPS. Quando os dois relógios coincidem, a relação é clara. Quando um deles está errado, uma fotografia tirada num pequeno-almoço na praia pode aparecer associada a uma visita a um museu ao fim da tarde. Uma correspondência automática apressada pode transformar uma biblioteca útil numa fonte de informação enganosa.
O que a correção do camera clock offset realmente corrige
Um camera clock offset é a diferença entre a hora registada pela câmara e a hora de uma referência fiável — normalmente um iPhone com dados de localização. Pode ser uma diferença constante de quatro minutos, causada por um relógio que nunca foi acertado com precisão. Pode ser seis horas porque a câmara ficou na home time durante uma viagem. Pode também ser um dia inteiro de diferença após uma troca de bateria ou uma configuração de data incorreta.
A correção consiste em identificar essa diferença constante e usá-la para posicionar as fotografias da câmara nas suas prováveis posições reais na timeline. Após a correção da timeline, o sistema compara cada fotografia sem GPS com as fotografias geotagged ao seu redor. Se as evidências forem sólidas, pode propor uma localização. Se forem fracas, o resultado correto é não apresentar nenhum pin com confiança.
Isto é diferente de alterar a hora de captura simplesmente porque parece conveniente. Um offset válido precisa de corroboração. As fotografias devem formar um padrão coerente ao longo de uma sequência, não apenas alinhar-se com uma única imagem favorável. Um único fotograma parecido num ponto de interesse não é suficiente para justificar uma correção a toda a biblioteca.
Por que um pequeno erro de relógio pode causar grandes erros de localização
Tempo e lugar estão estreitamente ligados numa timeline fotográfica. Durante uma tarde tranquila em casa, um erro de dez minutos pode ter pouca consequência prática. Num dia de viagem, dez minutos podem abranger uma estação de comboios, uma viagem de táxi e o check-in no hotel. Um offset que parece irrelevante nos metadados pode colocar uma fotografia no lado errado de uma cidade.
O risco aumenta quando a biblioteca contém locais repetidos. Uma fotografia de câmara tirada ao pequeno-almoço na segunda-feira pode ser incorretamente associada ao pequeno-almoço no mesmo hotel na terça-feira. É por isso que a proximidade temporal é uma evidência, não uma prova por si só. O intervalo entre os anchors circundantes, a consistência do offset e o movimento representado na timeline são fatores igualmente importantes.
Um processo de correção bem concebido trata de forma diferente um intervalo de quatro minutos e um de seis horas. Quatro minutos entre duas fotografias geotagged tiradas no mesmo parque podem sustentar uma proposta precisa. Seis horas entre localizações oferecem muito menos sustentação, sobretudo se o período incluir deslocações ou várias paragens.
A correção do camera clock offset necessita de anchors, não de suposições
As fotografias geotagged próximas do mesmo evento funcionam como anchors. Fornecem horas e locais conhecidos com base nos quais uma sequência de câmara sem geotag pode ser avaliada. Os casos mais sólidos incluem geralmente vários anchors: imagens do iPhone tiradas antes, durante ou depois das fotografias da câmara dedicada, com um offset estável visível ao longo de toda a sequência.
Imagine um fotógrafo de casamentos que usa uma câmara com o relógio 17 minutos atrasado. O seu iPhone regista a chegada ao local às 13h42 e uma cena da receção às 18h17, ambas com GPS. As imagens da câmara da cerimónia e da receção encaixam consistentemente entre esses anchors quando avançadas 17 minutos. Essa é uma evidência significativa. É muito mais sólida do que atribuir todas as imagens ao mesmo local apenas porque o dia começou ali.
As evidências podem também revelar que não existe um offset único. Uma viagem pode incluir um acerto manual do relógio da câmara a meio do percurso, uma mudança de horário de verão, ou ficheiros importados com timestamps alterados. Nesses casos, uma única correção aplicada a toda a biblioteca seria inadequada. Grupos separados podem precisar de revisões distintas, ou as fotografias podem necessitar de colocação manual.
Um fluxo de trabalho cuidadoso: analisar, confirmar, aplicar
O Photo Geotag começa por analisar a biblioteca existente localmente e localizar imagens sem geotag em relação às geotagged. Para importações de câmara, avalia se os intervalos aparentes são melhor explicados por um camera clock offset consistente. O objetivo da análise é encontrar candidatos, não escrever metadados.
Analisar a timeline em busca de um desvio consistente
A primeira questão é saber se as imagens da câmara surgem repetidamente imediatamente antes ou depois dos anchors de localização relacionados. Um padrão estável ao longo de um evento é mais convincente do que uma correspondência isolada. A escala da timeline é importante aqui. Numa vista diária, uma imagem pode parecer próxima de um anchor mas estar ainda a horas de distância. Uma vista mais aproximada pode revelar se o intervalo é de facto quatro minutos, 40 minutos ou a maior parte de uma tarde.
Um sistema de correção eficaz deve apresentar a base da sua conclusão: o offset proposto, as fotografias que o sustentam e os períodos em que não se verifica. Não deve alterar silenciosamente as datas de captura nem transformar incerteza num pin no mapa com aparência de precisão.
Confirmar as propostas em group e em contexto
Após identificar um offset, a revisão deve ocorrer em group e não fotografia a fotografia. Um group pode representar uma tarde num jardim botânico, a chegada de um voo ou um jantar em família. Ver as fotografias dos anchors circundantes e o intervalo temporal ajuda a decidir se a localização proposta corresponde ao evento real.
O grau de certeza deve permanecer visível. Uma proposta delimitada de perto por imagens geotagged num mesmo local merece uma classificação diferente de uma inferida ao longo de um intervalo maior. Se reconhecer o local mas o pin sugerido estiver ligeiramente errado, a edição manual deve estar disponível antes de Apply em qualquer coisa.
Apply apenas o que aprovar
Aplicar uma proposta confirmada deve ser uma ação explícita. Os ficheiros de imagem originais continuam a ser suas fotografias; os metadados de localização adicionados à biblioteca devem ser revisíveis e reversíveis. O write journal fornece um registo do que foi alterado, o que é importante ao trabalhar com anos de importações ou um grande arquivo familiar.
O benefício prático é rapidez sem abdicar do julgamento. Pode repor o contexto em centenas de imagens relacionadas e, ao mesmo tempo, recusar um group que não pareça correto.
Quando a correção deve parar e pedir ajuda
A correção do camera clock offset tem limites, e esses limites protegem a exatidão. Não pode estabelecer uma localização quando não existem anchors significativos. Se uma câmara foi usada sozinha durante uma semana e nenhuma fotografia, registo de calendário ou evento conhecido a liga a um local, os timestamps podem descrever uma sequência, mas não uma geografia.
Deve também ser cautelosa em relação a intervalos longos. Uma fotografia tirada entre uma imagem geotagged em Lisboa e outra no Porto não pertence com confiança a nenhuma das duas cidades sem mais evidências. O mesmo se aplica a transferências em aeroportos, viagens de carro e dias com vários locais. Um timestamp corrigido melhora a timeline, mas não elimina a ambiguidade.
Duplicados e exportações editadas também podem complicar a análise. Uma imagem guardada via WhatsApp pode ter uma nova data de ficheiro, enquanto uma digitalização pode ter apenas a data em que foi digitalizada. Esses ficheiros precisam de um tratamento diferente das capturas originais da câmara. Um fluxo de trabalho correto distingue evidências da hora de captura do ruído da hora de importação.
Preservar o contexto sem o inventar
Os metadados de localização mais úteis são aqueles com que se pode comprometer no futuro. Uma biblioteca de fotografias é muitas vezes um registo familiar, um diário de viagem ou um arquivo que sobrevive aos dispositivos usados para o criar. Coordenadas incorretas podem ser mais difíceis de detetar do que coordenadas em falta, mas podem distorcer pesquisas, álbuns e memórias partilhadas durante anos.
É por isso que o processamento local, a confirmação explícita e as alterações reversíveis fazem parte do processo. As suas fotografias não precisam de ser carregadas para uma conta ou enviadas para um serviço remoto para uma comparação de timeline. As evidências podem permanecer no seu dispositivo Apple, onde a biblioteca já se encontra.
O relógio de uma câmara não tem de ser perfeito para que uma biblioteca fotográfica continue a ser útil. Apenas tem de ser tratado com honestidade: corrija o offset quando a timeline o suporta, reveja os locais propostos e deixe os momentos incertos em aberto até surgir uma evidência mais sólida.