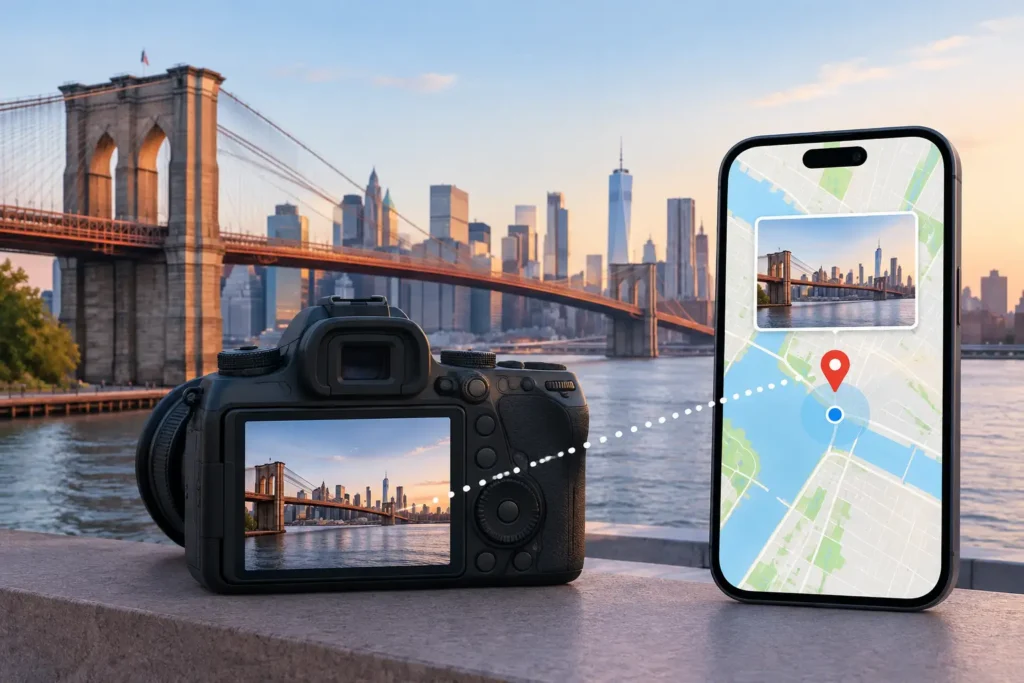
Una cámara réflex puede preservar con una fidelidad extraordinaria el aspecto visual de un viaje y, al mismo tiempo, perder el único detalle que hace que la biblioteca sea fácil de revisar: dónde se tomó cada fotografía. La coincidencia de ubicación para cámaras réflex aborda esa carencia comparando las fotos de la cámara con imágenes ya geoetiquetadas del entorno temporal en tu biblioteca de Apple Photos. Aplicada con rigor, puede recuperar el contexto de un conjunto de imágenes sin tratar cada marca de tiempo como una prueba concluyente.
Esa distinción es importante. Una foto tomada a las 14:14 entre dos fotos del móvil en el mismo aparcamiento de montaña puede contar con una evidencia de ubicación sólida. Una foto tomada a las 14:14 entre el desayuno en una ciudad y la cena seis horas más tarde, no. El resultado correcto en el segundo caso no es un marcador conveniente en el mapa. Es una foto sin resolver hasta que haya evidencia suficiente.
Qué puede determinar realmente la coincidencia de ubicación para cámaras réflex
La mayoría de las cámaras Canon, Nikon, Sony y Fujifilm registran la fecha y la hora en cada fichero, pero muchas no registran coordenadas GPS. Mientras tanto, un iPhone genera con frecuencia un rastro útil de anchors de ubicación: fotos tomadas de camino al destino, instantáneas en el lugar y imágenes capturadas en el regreso. La coincidencia de ubicación para cámaras réflex utiliza esos anchors para evaluar dónde encajan las fotos de cámara sin etiquetar.
El objetivo no es reconstruir un itinerario de viaje a partir de suposiciones, sino identificar los casos en los que la biblioteca circundante ofrece evidencia suficiente para una propuesta de ubicación que merezca ser revisada.
Imagina una excursión en familia. Tu iPhone captura una foto geoetiquetada en el aparcamiento del parque a las 10:03. Tu réflex captura 84 imágenes entre las 10:05 y las 11:18. Otra imagen del iPhone, también geoetiquetada, aparece a las 11:22 desde el mismo parque. Eso forma un group coherente: intervalos de tiempo cortos, anchors consistentes y sin indicios de desplazamiento a otro lugar. Proponer la ubicación del parque es razonable, siempre que se muestre como una propuesta y no se escriba silenciosamente en cada fichero.
Ahora cambia un detalle. El anchor final está a las 17:40, a 60 kilómetros de distancia. Las fotos de la réflex podrían haberse tomado igualmente en el parque, pero la línea de tiempo por sí sola ya no es suficiente para afirmarlo con la misma confianza. Un flujo de trabajo de coincidencia responsable refleja esa incertidumbre.
Una marca de tiempo es evidencia, no una coordenada
El tiempo es el punto de partida porque sitúa los ficheros sin etiquetar en la línea de tiempo de la biblioteca. Pero las marcas de tiempo tienen sus limitaciones. Una cámara puede estar configurada con la zona horaria incorrecta, desviarse unos minutos o no haberse actualizado tras el cambio de horario de verano. Los ficheros más antiguos pueden haberse copiado o editado de formas que preservan una fecha mientras modifican otra.
La coincidencia de ubicación debe, por tanto, buscar patrones en lugar de interpretar cada marca de tiempo al pie de la letra. Si las fotos de la réflex aparecen sistemáticamente 47 minutos antes que los anchors del iPhone correspondientes a lo largo de varias sesiones, el problema puede ser un camera clock offset en lugar de una serie de desplazamientos imposibles. Corregir ese offset puede convertir groups ambiguos en groups bien fundamentados.
La pregunta práctica es sencilla: ¿las marcas de tiempo y las ubicaciones conocidas cuentan una historia coherente? Si no es así, el sistema debe mostrar la contradicción en lugar de ocultarla.
Un flujo de trabajo riguroso: analizar, confirmar, aplicar
El enfoque más fiable separa el análisis de los cambios. Eso protege la biblioteca de una automatización opaca y te da la oportunidad de valorar cada propuesta de coincidencia en contexto.
Analizar la línea de tiempo en busca de anchors
Empieza por las imágenes que ya tienen ubicaciones fiables. Pueden ser fotos del iPhone, imágenes de cámaras con GPS integrado o fotos verificadas manualmente con anterioridad. Son los anchors alrededor de los cuales se pueden evaluar los ficheros de la réflex sin etiquetar.
Un análisis útil identifica secuencias de fotos sin etiquetar entre anchors y las mantiene agrupadas. Agruparlas tiene más sentido que pedirte que tomes la misma decisión 200 veces. Una ráfaga de paisajes, retratos y fotos de detalle tomadas durante una misma parada debe revisarse como un único evento cuando la evidencia apoya esa interpretación.
La escala de la línea de tiempo importa. Un intervalo de cuatro minutos entre dos anchors coincidentes es muy diferente de un intervalo de cuatro horas. A gran escala, ambos pueden parecer adyacentes. A una escala adecuada, la incertidumbre se hace visible.
Confirmar la propuesta frente a la evidencia
Antes de aplicar cualquier ubicación, examina las fotos del entorno, sus marcas de tiempo y los límites del group propuesto. Valora si los ficheros de la cámara pertenecen razonablemente a la misma parada que las imágenes con anchor.
Las propuestas sólidas suelen tener anchors próximos a ambos lados, datos de ubicación estables y una secuencia continua de marcas de tiempo de la cámara. Las propuestas moderadas pueden tener solo un anchor cercano o un intervalo más amplio que aún encaja en la línea de tiempo del día. Las propuestas débiles pueden ser cercanas en el tiempo pero estar separadas por evidencias de desplazamiento, anchors contradictorios o una discrepancia de reloj sin explicación.
La confianza debe ser explícita. Un color o una etiqueta puede ayudar a distinguir una ubicación justificada de otra que requiere una inspección más detallada, pero no debe sustituir a la evidencia en sí. El mapa, las fotos de los anchors, el intervalo y el ajuste propuesto deben permanecer visibles para quien toma la decisión.
Si un group es incorrecto, las mejores herramientas hacen que la corrección sea algo ordinario, no excepcional. Debes poder mover la ubicación propuesta, dividir un group que en realidad abarca dos paradas, excluir fotos individuales o dejar el group entero sin modificar. La edición manual no es un fallo del flujo de trabajo. Es la forma en que el flujo de trabajo respeta información que solo tú posees: el nombre de un local, un itinerario en papel o el recuerdo de que la cámara se la pasaste a otra persona.
Aplicar los cambios solo tras la aprobación
Una vez que apruebas una coincidencia propuesta, escribe los metadatos de ubicación como un cambio deliberado en la biblioteca. La operación debe quedar en un write journal o ser reversible de algún otro modo, para que una aprobación accidental no se convierta en un cambio permanente.
Esto es especialmente importante en archivos. Una etiqueta de ubicación puede afectar a las vistas de mapa, los resultados de búsqueda, los álbumes compartidos y el relato que un familiar extraerá de una fotografía en el futuro. La reversibilidad te da margen para mejorar la biblioteca con el tiempo sin asumir que cada decisión es definitiva.
Photo Geotag sigue este modelo de revisión previa en iPhone, iPad y Mac: analiza las fotos elegibles en el dispositivo, presenta propuestas agrupadas y no añade silenciosamente un marcador que no puede justificar.
La corrección del reloj suele ser el paso que falta
Un reloj de cámara desajustado unos minutos puede generar coincidencias frustrantemente cercanas pero erróneas. Un reloj desajustado una hora puede hacer que un día de viaje parezca desordenado. Antes de descartar coincidencias que de otro modo tendrían sentido, busca un offset consistente.
Supón que las fotos del iPhone muestran el vestíbulo del hotel a las 8:30, mientras que las imágenes de la réflex del mismo vestíbulo comienzan a las 7:30. Más tarde ese día, la misma diferencia de una hora aparece en un museo y en un restaurante. Lo más probable es que la cámara se quedara con la zona horaria anterior o con el horario de verano sin actualizar. Aplicar un camera clock offset verificado mejora la línea de tiempo sin inventar una ubicación.
La palabra clave es verificado. Una sola imagen de aspecto similar no es suficiente para determinar un offset. Busca varios eventos con ubicaciones o sujetos reconocibles de forma independiente. Si el offset varía a lo largo de la biblioteca, trata los distintos intervalos de fechas de forma independiente. Es posible que la cámara se corrigiera durante el viaje, que la utilizara otra persona o que se reiniciara tras un cambio de batería.
Cuándo no etiquetar una foto de cámara réflex
Algunas fotos deben permanecer sin ubicación. No es un resultado incompleto; es un resultado exacto.
Evita la asignación automática cuando los anchors del entorno están muy separados, cuando la ruta entre ellos incluye varias paradas plausibles o cuando el reloj de la cámara no puede conciliarse con eventos conocidos. La misma precaución se aplica a la fotografía en interiores, donde el GPS del móvil puede haberse fijado en una calle o edificio cercano en lugar del local exacto.
Desconfía de las imágenes importadas con tiempos de captura poco fiables. Los escaneos de copias en papel pueden llevar la fecha del escaneo en lugar de la fecha original. Las transferencias por mensajería y las copias de ficheros pueden preservar, sustituir o eliminar metadatos según el camino que haya seguido la imagen. En esos casos, un pie de foto escrito, el contexto del álbum o una ubicación colocada manualmente en el mapa pueden ser más fiables que la inferencia por línea de tiempo.
La privacidad merece la misma atención que la exactitud. Los metadatos de ubicación pueden revelar domicilios, colegios, rutinas y lugares relacionados con menores. Un flujo de trabajo local en el dispositivo mantiene el análisis de tu biblioteca fuera de servicios en la nube de terceros, pero conviene igualmente considerar dónde podrían compartirse posteriormente las fotos recién etiquetadas. Los metadatos precisos tienen valor precisamente porque llevan consigo contexto real.
Construye una biblioteca en la que puedas confiar más adelante
El valor de la coincidencia de ubicación no es solo un mapa más completo. Es la capacidad de buscar el fin de semana en la sierra, distinguir dos viajes similares o entender a qué lugar pertenece un conjunto de ficheros de cámara sin etiquetar años después. Esas ventajas dependen tanto de la mesura como de la automatización.
Empieza por los groups más claros: viajes con anchors del móvil próximos, eventos reconocibles y un reloj de cámara verificable. Deja las imágenes inciertas para otro momento. Una biblioteca de fotos resulta más útil cuando cada ubicación añadida tiene una razón detrás, y más fiable cuando la aplicación está dispuesta a señalar cuándo esa razón aún no es suficientemente sólida.