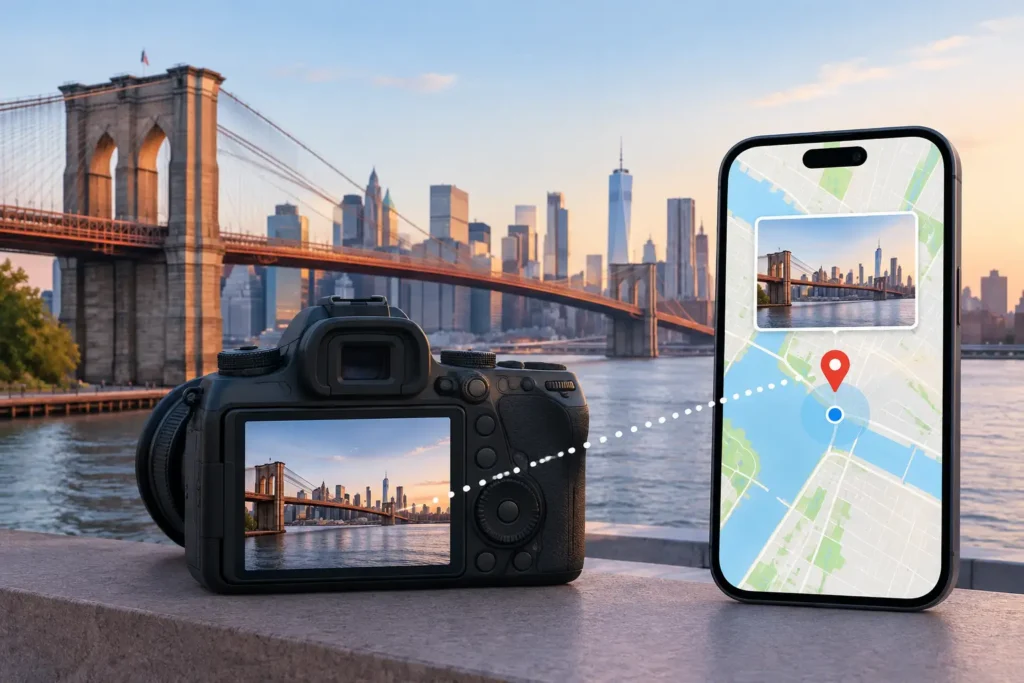
Eine DSLR kann das Erscheinungsbild einer Reise in beeindruckender Detailtreue festhalten – und dabei genau das eine Detail verlieren, das die Bibliothek später leicht durchsuchbar macht: den Aufnahmeort jedes Bildes. Der DSLR-Standortabgleich schließt diese Lücke, indem Kamerafotos mit bereits geotaggten Aufnahmen in der Apple Photos-Bibliothek verglichen werden, die zeitlich in der Nähe liegen. Sorgfältig durchgeführt, kann er einer Bildserie den Aufnahmekontext zurückgeben, ohne jeden Zeitstempel als gesicherten Beweis zu behandeln.
Dieser Unterschied ist entscheidend. Ein Foto, das um 14:14 Uhr zwischen zwei Smartphone-Fotos am selben Ausgangspunkt aufgenommen wurde, verfügt über belastbare Standorthinweise. Ein Foto, das um 14:14 Uhr zwischen dem Frühstück in einer Stadt und dem Abendessen sechs Stunden später entstand, hingegen nicht. Im zweiten Fall ist das korrekte Ergebnis kein bequem gesetzter Pin – sondern ein ungeklärtes Foto, bis bessere Hinweise vorliegen.
Was DSLR-Standortabgleich tatsächlich leisten kann
Die meisten Kameras von Canon, Nikon, Sony und Fujifilm speichern Datum und Uhrzeit in jeder Datei, jedoch keine GPS-Koordinaten. Ein iPhone hingegen hinterlässt häufig eine nützliche Spur von Standort-Ankern: Fotos auf dem Weg zum Ziel, Aufnahmen vor Ort und Bilder auf dem Rückweg. Der DSLR-Standortabgleich nutzt diese Anker, um den wahrscheinlichen Aufnahmeort nicht getaggter Kamerafotos zu ermitteln.
Das Ziel ist nicht, einen Reiseverlauf aus Annahmen zu rekonstruieren. Es geht darum, die Fälle zu identifizieren, in denen die umgebende Bibliothek ausreichend Belege für einen Standortvorschlag liefert, der eine Überprüfung rechtfertigt.
Ein Beispiel aus dem Alltag: Das iPhone macht um 10:03 Uhr ein geotaggtes Foto auf dem Parkplatz eines Freizeitparks. Die DSLR nimmt von 10:05 bis 11:18 Uhr 84 Bilder auf. Um 11:22 Uhr erscheint ein weiteres geotaggtes iPhone-Foto vom selben Gelände. Das ergibt eine kohärente Group: kurze Zeitabstände, übereinstimmende Anker, kein Hinweis auf einen Ortswechsel. Ein Standortvorschlag für diesen Park ist vertretbar – vorausgesetzt, er wird als Vorschlag dargestellt und nicht stillschweigend in jede Datei geschrieben.
Ändert man ein Detail: Der letzte Anker liegt um 17:40 Uhr, 60 Kilometer entfernt. Die DSLR-Fotos mögen dennoch im Park aufgenommen worden sein – aber der Zeitstrahl allein reicht nicht mehr aus, um das mit gleicher Sicherheit zu behaupten. Ein verantwortungsvoller Abgleich-Workflow macht diese Unsicherheit sichtbar.
Ein Zeitstempel ist ein Hinweis, keine Koordinate
Der Zeitstempel ist der Ausgangspunkt, weil er nicht geotaggten Dateien eine Position im Zeitstrahl der Bibliothek zuweist. Doch Zeitstempel haben Grenzen. Eine Kamera kann auf die falsche Zeitzone eingestellt sein, einige Minuten driften oder nach der Zeitumstellung nicht korrigiert worden sein. Ältere Dateien können durch Kopieren oder Bearbeiten veränderte Datumsangaben tragen.
Standortabgleich sollte daher nach Mustern suchen, statt jeden Zeitstempel wörtlich zu nehmen. Wenn DSLR-Fotos über mehrere Ausflüge hinweg konsequent 47 Minuten vor den zugehörigen iPhone-Ankern erscheinen, deutet das eher auf einen camera clock offset hin als auf eine Reihe unplausibler Fahrten. Die Korrektur dieses Versatzes kann aus mehrdeutigen Groups gut abgesicherte machen.
Die entscheidende Frage ist einfach: Ergeben Zeitstempel und bekannte Standorte zusammen eine glaubwürdige Geschichte? Wenn nicht, sollte das System den Widerspruch anzeigen – und nicht verbergen.
Ein durchdachter Workflow: Analysieren, Bestätigen, Apply
Der zuverlässigste Ansatz trennt die Analyse von der Änderung. Das schützt die Bibliothek vor undurchsichtiger Automatisierung und gibt die Möglichkeit, jeden Standortvorschlag im Kontext zu beurteilen.
Den Zeitstrahl nach Ankern absuchen
Ausgangspunkt sind die Bilder mit bereits verlässlichen Standortdaten: iPhone-Fotos, GPS-fähige Kameraaufnahmen oder früher manuell geprüfte Fotos. Diese Anker bilden den Rahmen, innerhalb dessen nicht getaggte DSLR-Dateien bewertet werden können.
Eine sinnvolle Analyse erkennt Abfolgen nicht getaggter Fotos zwischen Ankern und fasst sie als Groups zusammen. Das ist wesentlich sinnvoller, als dieselbe Entscheidung 200 Mal einzeln zu treffen. Eine Sequenz aus Landschaftsaufnahmen, Porträts und Detailfotos, die an einem Halt entstanden, sollte als ein zusammenhängendes Ereignis überprüft werden – sofern die Belege das stützen.