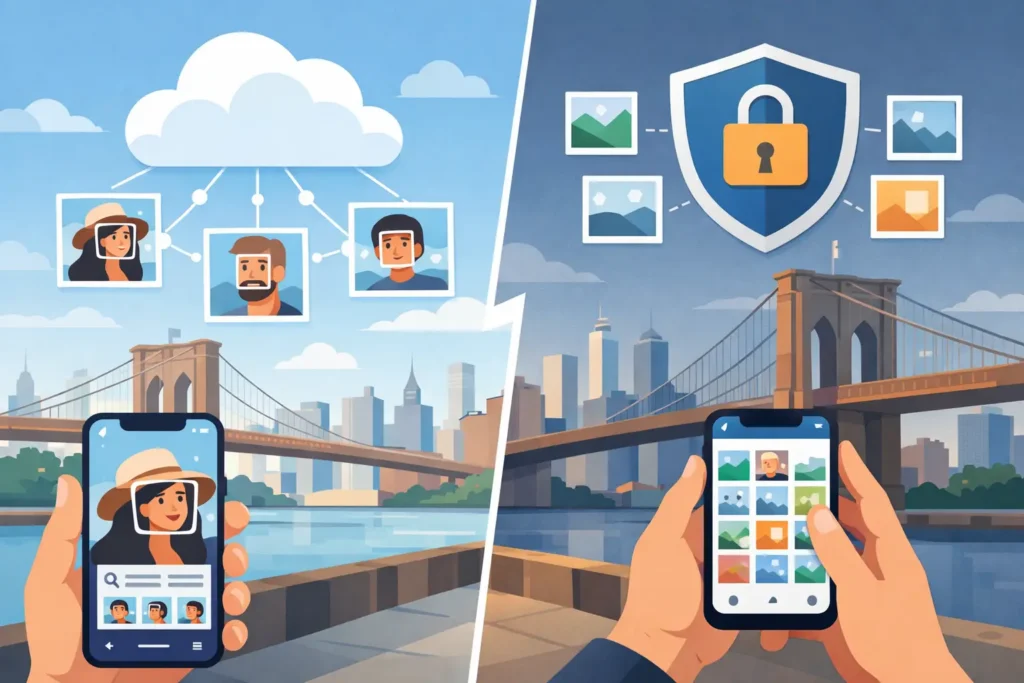
Une localisation manquante peut être bien plus qu’un champ vide. Elle peut couper une photo de famille numérisée du domicile où elle a été prise, ou rendre introuvable une image de voyage des années plus tard. Dans le débat entre géotaggage photo dans le cloud et traitement en local, la vraie question n’est pas simplement celle de la commodité. C’est ce qui arrive à la photothèque pendant que ce contexte est restauré.
Pour de nombreuses bibliothèques, la restauration de la localisation implique des éléments profondément personnels : enfants, domicile, vacances, tirages anciens et lieux du quotidien qui prennent de l’importance avec le temps. Le bon flux de travail ne doit pas être jugé uniquement sur sa capacité à écrire des coordonnées, mais aussi sur les preuves qui les étayent, l’endroit où les images sont traitées et la possibilité pour leur propriétaire d’examiner chaque modification proposée.
Géotaggage photo dans le cloud ou en local : la vraie différence
Le géotaggage dans le cloud implique généralement l’envoi des photos, des métadonnées extraites, ou des deux, vers des serveurs distants pour analyse. Un service en ligne peut identifier des monuments, lire le contenu des images, comparer des fichiers avec des données externes ou utiliser un modèle d’apprentissage automatique pour suggérer une localisation. Cela peut s’avérer utile lorsqu’une photo représente un lieu clairement identifiable et que le service dispose des informations nécessaires pour le reconnaître.
Le géotaggage en local maintient l’analyse sur l’iPhone, l’iPad ou le Mac. L’application travaille avec la photothèque locale et les métadonnées disponibles, sans envoyer les images personnelles pour un traitement en réseau. Elle peut néanmoins exploiter des indices déjà présents dans la bibliothèque : horodatages des prises de vue, photos geotagged environnantes, albums et enchaînement d’une journée.
Aucune des deux approches ne produit automatiquement de meilleures coordonnées. Un service cloud peut avancer une hypothèse infondée avec une grande assurance. Un outil local peut également se tromper s’il traite un lien chronologique fragile comme une preuve. La distinction significative réside dans le fait que le flux de travail expose son raisonnement et refuse de placer un repère lorsque les indices disponibles ne le justifient pas.
La confidentialité ne se résume pas à un compte utilisateur
La nécessité d’un compte est une considération évidente en matière de confidentialité, mais ce n’est qu’un aspect de la décision. Lorsque des photos sont traitées dans le cloud, il faut se demander ce qui quitte l’appareil, combien de temps cela est conservé, si cela est associé à une identité et si le contenu envoyé peut servir à améliorer le service. Même lorsqu’un fournisseur applique des politiques strictes, un envoi crée une copie supplémentaire et un système de plus chargé de la protéger.
Les métadonnées de localisation ajoutent une dimension supplémentaire. Une coordonnée peut révéler une adresse personnelle, l’école d’un enfant, un trajet habituel ou le lieu d’un événement privé. La combinaison de la localisation, de la date et du contenu d’une image peut être bien plus révélatrice que chacun de ces éléments pris isolément.
Un flux de travail en local limite cette exposition, car les photos n’ont pas besoin de transiter pour être analysées. C’est particulièrement pertinent pour les archives familiales et les grandes bibliothèques personnelles, où il ne s’agit pas d’identifier un monument public mais de restaurer un contexte à partir de données que le propriétaire possède déjà. Le traitement local ne garantit pas l’exactitude de chaque modification. Il maintient la décision et les images concernées au sein des appareils Apple du propriétaire.
La précision dépend des preuves, pas de l’automatisation
Les outils de localisation de photos traitent souvent le géotaggage comme une simple opération de remplissage automatique. En pratique, les métadonnées manquantes ont des causes différentes, et chacune appelle un niveau de confiance distinct.
Un tirage numérisé peut ne pas avoir de date de prise de vue d’origine. Une photo reçue via WhatsApp ou AirDrop peut conserver une date mais perdre ses coordonnées GPS. Une photo prise en intérieur avec un iPhone peut avoir un horodatage mais aucune localisation. Un fichier issu d’un appareil Canon, Nikon, Sony ou Fujifilm peut avoir une heure de prise de vue précise mais pas de récepteur GPS. Ces cas ne sont pas interchangeables.
Les indices chronologiques peuvent être convaincants dans les bonnes conditions. Imaginez deux photos geotagged prises avec un iPhone dans le même musée à 14 h 03 et 14 h 11. Une photo d’appareil photo non géotaggée prise à 14 h 07 s’intercale entre elles dans le temps comme dans l’espace. Cela ne prouve pas l’emplacement exact dans le bâtiment, mais peut justifier une proposition groupée pour la localisation du musée.
Modifiez maintenant l’intervalle à six heures, avec la photo précédente prise à domicile et la suivante à l’aéroport. Une application ne devrait pas inférer une localisation pour chaque image non géotaggée entre ces deux anchors. La timeline contient trop de lieux plausibles. Ne jamais placer un repère injustifié est un principe plus utile qu’un système qui a toujours une réponse.
Pourquoi le niveau de confiance doit être visible
Une proposition de localisation devrait indiquer clairement si elle est solidement étayée, plausible mais incertaine, ou inadaptée à un placement automatique. Un codage couleur de la certitude, des photos anchor visibles et une timeline bar à l’échelle permettent de transformer une suggestion opaque en quelque chose qu’une personne peut évaluer.
C’est important, car une localisation erronée n’est pas une simple erreur d’organisation anodine. Une fois des coordonnées inexactes intégrées à une bibliothèque, elles peuvent affecter les vues cartographiques, les résultats de recherche, les collections de souvenirs et les exports futurs. Un champ vide est honnête. Un faux repère crée une trace trompeuse.
La vérification est le garde-fou que l’automatisation ne peut pas remplacer
Les systèmes cloud optimisent souvent la vitesse : sélectionner un lot, accepter les localisations suggérées et laisser le service mettre à jour les métadonnées. Cela peut convenir pour des images peu sensibles ou une petite collection facile à vérifier. Le risque augmente lorsque des centaines de photos ont une histoire ambiguë.
Un flux de travail en local rigoureux découpe la tâche en trois étapes : analyser, confirmer, appliquer. Il commence par rechercher les photos non géotaggées et les indices locaux qui les entourent. Il regroupe ensuite les photos partageant une proposition de localisation probable, en affichant les anchors geotagged environnants et l’intervalle de temps concerné. Ce n’est qu’après vérification qu’il écrit la modification dans la bibliothèque.
Le regroupement n’est pas seulement une question de commodité. Si vingt photos appartiennent au même après-midi dans un parc, les examiner ensemble permet à l’utilisateur d’évaluer les preuves en contexte. Si une image ne correspond pas, elle peut être exclue ou modifiée avant tout changement.
L’ajustement manuel a également son importance. Le bon endroit peut être proche sans être exact, ou un archiviste familial peut connaître la localisation de mémoire, sans qu’aucune timeline ne puisse l’inférer. Un outil utile permet au propriétaire de corriger un emplacement proposé plutôt que de lui imposer un choix entre accepter une hypothèse automatisée et tout recommencer de zéro.
Le problème du décalage d’horloge de l’appareil photo
L’import depuis un appareil photo dédié introduit un problème que la reconnaissance de contenu seule peut manquer : l’horloge de l’appareil peut être incorrecte. Un reflex numérique réglé sur un fuseau horaire différent, ou simplement en retard de plusieurs mois, peut décaler les photos de plusieurs heures par rapport à leur position réelle dans la timeline iPhone.
Sans correction de l’horloge, une application peut voir une photo d’appareil non géotaggée affichant 10 h 00 entre des photos de téléphone geotagged prises à des moments sans rapport et conclure que les preuves sont trop faibles. Si l’appareil avait en réalité quatre heures d’avance, corriger le camera clock offset peut aligner cette même image avec les photos de téléphone pertinentes, prises lors d’une randonnée ou d’un événement.
C’est une raison supplémentaire de préférer un flux de travail qui explique ses sources. Les camera clock offsets sont une condition concrète et vérifiable. Ils doivent être détectés et présentés à l’utilisateur, non compensés discrètement en arrière-plan. L’utilisateur doit savoir si une localisation proposée repose sur un écart de quatre minutes, une horloge d’appareil corrigée ou une association plus fragile.
Quand le géotaggage dans le cloud peut rester pertinent
Le traitement en local n’est pas automatiquement le bon choix pour toutes les tâches. Si quelqu’un souhaite identifier un monument inconnu à partir d’une seule image et accepte d’envoyer cette image à un service, la reconnaissance visuelle dans le cloud peut fournir des informations introuvables dans la bibliothèque. Le compromis est clair : le service a besoin d’accéder à l’image pour l’analyser.
Le stockage dans le cloud et le traitement dans le cloud sont par ailleurs deux choses distinctes. Il est tout à fait possible d’utiliser iCloud Photos pour synchroniser une bibliothèque Apple Photos entre appareils tout en choisissant un outil local pour l’inférence de localisation. Synchroniser une bibliothèque ne revient pas à déléguer chaque décision sur les métadonnées à un serveur tiers.
Pour les coordonnées manquantes dues à un import, à la numérisation, à la photographie en intérieur ou au partage par messagerie, les indices chronologiques locaux constituent souvent le signal le plus pertinent. La photo appartient déjà à une séquence de dates, de lieux et d’images adjacentes. L’objectif n’est pas de deviner l’apparence d’une scène, mais de déterminer si la bibliothèque elle-même peut justifier un emplacement.
Choisir le flux de travail qui préserve la mémoire
La meilleure méthode de géotaggage est celle qui correspond au degré d’incertitude des photos. Un groupe clair entre des anchors fiables peut être prêt pour la vérification et l’application. Un long intervalle, des localisations contradictoires ou une date de prise de vue inconnue peuvent mériter une modification manuelle ou aucun tag du tout.
Photo Geotag est conçu autour de cette distinction : analyse sur l’appareil, propositions groupées, états de confiance explicites (Certain, Likely, Uncertain, Manual), correction du camera clock offset et écritures réversibles dans la bibliothèque Apple Photos existante. Il ne transforme pas silencieusement un contexte manquant en certitude inventée.
Avant d’ajouter une localisation, posez-vous une question concrète : si vous regardiez cette image sur une carte dans cinq ans, feriez-vous confiance au repère ? Si la réponse dépend de preuves que vous ne pouvez pas voir, attendez. Si les preuves sont visibles et que la modification reste sous votre contrôle, les métadonnées peuvent devenir une part plus fidèle du souvenir.