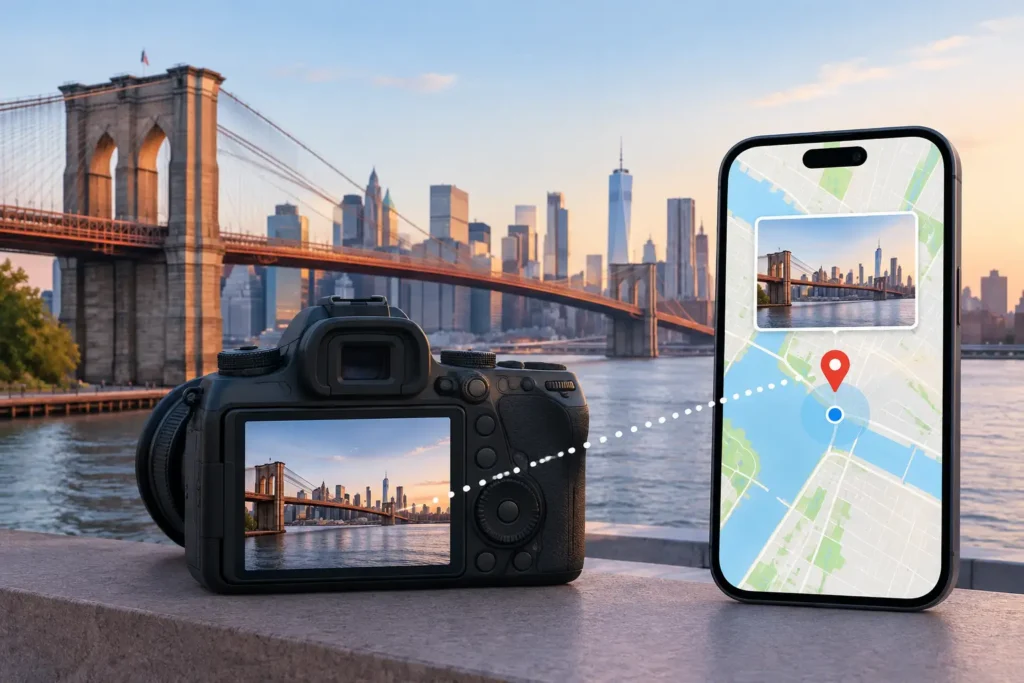
DSLRは旅の記憶を細部まで克明に記録できますが、ライブラリを振り返るうえで欠かせない情報——各コマをどこで撮影したか——は残せないことがあります。DSLRの位置情報マッチングは、カメラ写真をApple Photosライブラリ内の近傍にあるgeotagged済み画像と比較することで、この課題を解決します。丁寧に実施すれば、タイムスタンプをそのまま証拠として扱わずに、一連の画像へ撮影地情報を復元できます。
この区別は重要です。同じ登山口で撮られた2枚のスマートフォン写真の間、午後2時14分に撮影されたカメラ写真は位置の根拠が強いと言えます。一方、ある都市での朝食と6時間後の夕食の間に撮られた写真は、同じ午後2時14分であっても根拠があるとは言えません。後者の正しい結果は便宜的なピン留めではなく、十分な根拠が得られるまで未確定のままにしておくことです。
DSLRの位置情報マッチングで実際に確認できること
キヤノン・ニコン・ソニー・富士フイルムの多くのカメラは各ファイルに日時を記録しますが、GPS座標を記録しないモデルが大半です。一方iPhoneは、目的地への道中・到着後・帰路にわたって位置情報のanchorとなる写真を継続的に作成します。DSLRの位置情報マッチングは、それらのanchorを使い、geotagされていないカメラ写真の撮影地を評価します。
目的は仮定から旅程を再構築することではなく、ライブラリ内の周辺情報がレビューに値する位置提案の根拠として十分かどうかを判断することです。
家族でのお出かけを例に考えてみましょう。iPhoneが午前10時03分に駐車場でgeotagged写真を撮影し、DSLRが午前10時05分から11時18分まで84枚を撮影、さらにiPhoneが午前11時22分に同じ公園からgeotagged写真を撮影したとします。これは一貫したgroup——短い時間差、整合したanchor、別の場所への移動の痕跡なし——です。公園の位置提案は合理的ですが、それはあくまで提案として示され、すべてのファイルに黙って書き込まれない場合に限ります。
条件を一つ変えてみましょう。最後のanchorが午後5時40分、40マイル先にあるとします。DSLR写真が公園で撮られた可能性はあっても、タイムラインだけでは同等の確信をもって断言できません。適切なマッチングのワークフローは、この不確かさを正直に反映する必要があります。
タイムスタンプは証拠であり、座標ではない
時刻はgeotagされていないファイルをライブラリのtimeline barに配置する出発点ですが、タイムスタンプには限界があります。カメラのタイムゾーン設定が誤っていたり、数分のdriftが生じていたり、夏時間の変更後も時刻が更新されていなかったりすることがあります。古いファイルでは、コピーや編集によって一方の日時は維持されつつ、もう一方が変わっている場合もあります。
位置情報マッチングでは、各タイムスタンプを文字どおりに受け取るのではなく、パターンを探すべきです。複数のセッションにわたって、DSLRの写真が対応するiPhoneのanchorより常に47分早く記録されている場合、それは一連の不自然な移動ではなくcamera clock offsetかもしれません。このoffsetを補正することで、曖昧なgroupが十分な根拠のあるgroupに変わることがあります。
実践上の問いはシンプルです。タイムスタンプと既知の位置情報は、一つの筋の通ったストーリーを語っているか。語っていなければ、システムはその矛盾を隠すのではなく、明示すべきです。
丁寧なワークフロー:スキャン・確認・Apply
最も信頼性の高いアプローチは、分析と変更を分けることです。これにより、不透明な自動処理からライブラリを守り、各提案を文脈の中で判断する機会を確保できます。
anchorを求めてtimeline barをスキャンする
まず、信頼できる位置情報をすでに持つ画像から始めます。iPhoneの写真、GPS対応カメラの画像、または過去に手動で確認した写真などが該当します。これらが、geotagされていないDSLRファイルを評価するためのanchorとなります。
有効なスキャンは、anchor間にあるgeotagなし写真の連続を特定し、groupとしてまとめます。200枚の写真について同じ判断を繰り返すよりも、groupにまとめてレビューするほうが意味のある作業です。一か所での滞在中に撮られた風景・ポートレート・ディテールショットは、その解釈を根拠が支持する限り、一つのイベントとしてレビューすべきです。
timeline barのスケールも重要です。2つのanchorの間が4分の間隔と4時間の間隔では意味がまったく異なります。広いスケールでは両者が隣接して見えますが、適切なスケールにすれば不確かさが明確になります。
証拠と照らし合わせて提案を確認する
位置情報を書き込む前に、周辺写真・タイムスタンプ・提案されたgroupの境界を確認してください。カメラのファイルが、anchorとなる画像と同じ滞在場所に属するかどうかを判断します。
根拠の強い提案には通常、両側に近いanchorがあり、位置データが安定していて、カメラのタイムスタンプが連続しています。中程度の提案は、近いanchorが片側のみ、またはその日のtimeline barには収まるものの間隔がやや広い場合です。根拠の弱い提案は、時刻は近くても移動の痕跡があったり、anchorが矛盾していたり、時計のずれが説明できなかったりする場合です。
確信度は明示すべきです。Certain・Likely・Uncertain・Manualをカラーやラベルで区別することは有効ですが、それが証拠そのものの代わりにはなりません。地図・anchorとなる写真・時間間隔・提案された補正内容は、判断を下す人が常に確認できる状態であるべきです。
groupが誤っている場合、優れたツールは修正を例外的な作業ではなく、ごく普通の操作として扱います。提案された位置を移動したり、実際には2か所をまたぐgroupを分割したり、個別の写真を除外したり、group全体をそのままにしたりできる必要があります。手動編集はワークフローの失敗ではありません。会場名・紙の旅程表・カメラを別の人に渡した記憶など、本人しか知らない情報をワークフローに反映させる手段です。
承認後にのみ変更をApplyする
提案されたマッチングを承認したら、位置情報のメタデータをライブラリへの意図的な変更として書き込みます。誤って承認した場合でも永続的な履歴にならないよう、操作はwrite journalに記録されるか、それに相当する形で元に戻せるべきです。
これはアーカイブにとって特に重要です。位置情報タグは、マップビュー・検索結果・共有アルバム、そして将来の家族が写真から読み取るストーリーに影響します。Undoできる仕組みがあれば、すべての判断が最終決定だと思わずに、時間をかけてライブラリを改善できます。
Photo GeotagはiPhone・iPad・Macでこのレビュー優先のモデルを採用しています。対象写真をオンデバイスで分析し、groupにまとめた提案を提示し、根拠が不十分なピンをこっそり追加することはありません。
Camera Clock Offsetこそ見落とされがちな手順
カメラの時計が数分ずれているだけで惜しい不一致が生じることがあります。1時間ずれていれば、旅行当日の写真が時系列どおりに並ばなくなることもあります。一見筋の通ったマッチングを却下する前に、一貫したoffsetがないか確認してください。
例えば、iPhoneの写真ではホテルのロビーが午前8時30分に写っているのに、DSLRの同じロビーの画像は午前7時30分から始まっているとします。その日の後半、美術館やレストランでも同じ1時間の差が見られます。おそらく、カメラは以前のタイムゾーンや夏時間の設定のままになっていたのでしょう。検証済みのclock correctionを適用すれば、位置情報を作り出すことなくtimeline barを正しく整理できます。